從網路上購入自走車車架,
使用壓克力板組成,
搭上3VDC的直流馬達與減速模組構成,
MotorShield 模組相關資料,
http://playground.arduino.cc/Main/AdafruitMotorShield
可同時推動2組步進馬達 或 四組DC馬達正反轉,

亦可推動,兩組伺服馬達,伺服馬達與步進馬達似乎沒辦法同時運作,
在這模組板上 ,
下連結為 模組板library,
https://github.com/adafruit/Adafruit-Motor-Shield-library


組裝完成背面
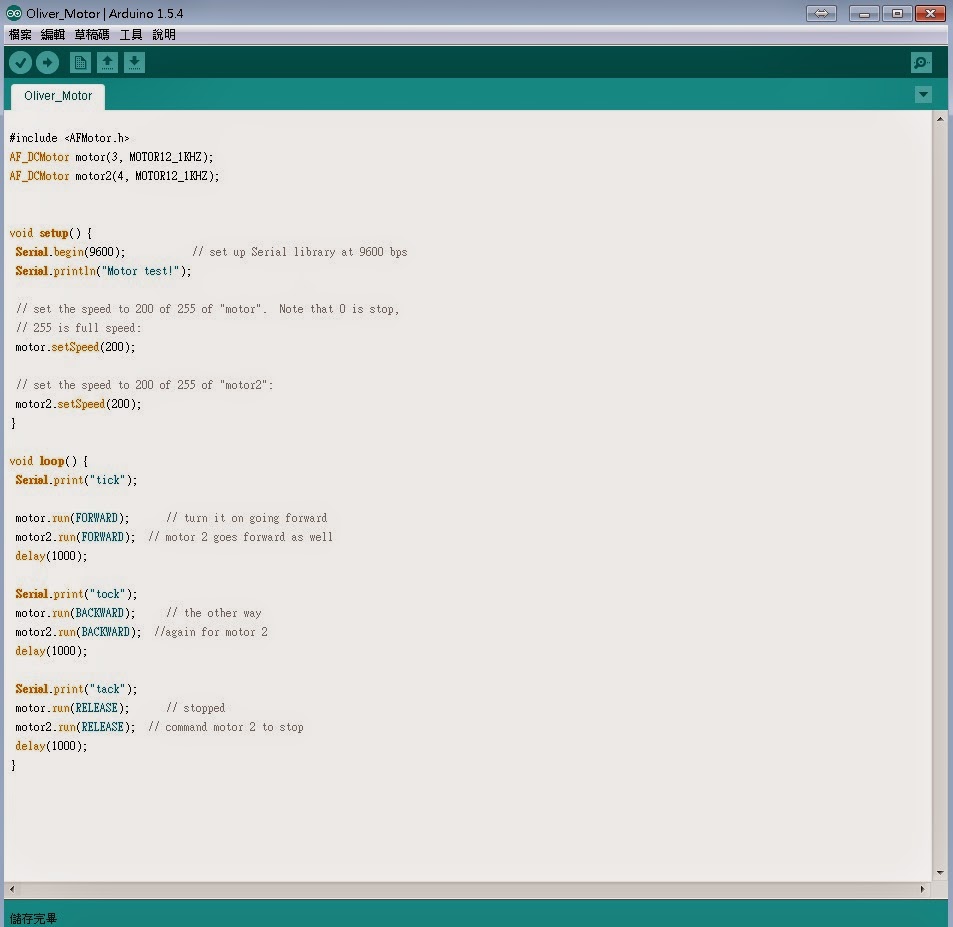
動作為前進1000ms,後退1000ms,然後停止1000ms,
然後持續循環,
有遭遇到電流不夠帶動3VDC馬達,因原先使用1.5V充電電池*4,
雖然Arduino可以運作,但在帶動馬達時發出滋滋的聲響,
後改用電源供應器推動,馬達才有動作,馬達的瞬間電流大約落在1A。
後續還需要整合伺服馬達與超音波模組,
完成障礙辨識,
再掛上通訊模組,目前考慮使用wifi或是bluetooth模組,
但如果使用wifi模組,電池電量將是一個問題。
完成通訊之外還要加上cmd才能使用手機或者是電腦去控制自走車,
並請自走車回報狀況。
後續再將進度補上。




